伝達講習:動力伝達機構の基礎とタイミングベルト設計
1. はじめに
モータなどの動力源により発生したエネルギーを伝えなければ、機械は動作しません。動力伝達機構の代表的なものとして、以下の3つがあります。
- チェーン機構: スプロケットとチェーンを使用。
- ベルト機構: プーリとベルトを使用。
- ギヤ機構: ピニオンとギヤを使用。
これらを使用目的によって適切に使い分けることが重要です。
2. 伝達機構の比較と選定基準
各機構の特徴を比較し、設計目的に合ったものを選定します。
| 選定基準 | ギヤ機構 | ベルト機構 | チェーン機構 |
|---|---|---|---|
| 1. 軸間距離 | 短い | 長い | 長い |
| 2. 伝達動力(強度) | 最強。出力側に適す | 3種類の中で最弱 | ギヤの次に強い |
| 3. メンテナンス性 | 基本フリー。重荷重時はグリス飛散対策が必要 | メンテナンスフリー(タイミングベルト等) | 頻繁な注油とテンション調節が必要 |
| 4. 伝達効率 | 90~98% | 80~90% | 70~85% |
| 5. 減速比 | ウォーム等で1段50も可能 | 不向き(長距離伝達専門) | 不向き |
| 6. 伝達方向 | 入出力で逆(平歯車) | 入出力で同じ | 入出力で同じ |
3. タイミングベルトの選定と設計(実践)
3.1 ベルト型の読み方(例:S5M)
スーパートルクタイミングベルトの型式における「S」と「M」の間の数字は、歯車のモジュールに相当します。
- 2以下: 軽荷重用。
- 3: 標準的。
- 5: 重荷重用。クローラ等、ロボ研での推奨サイズ。
- 8以上: 極めて大型のため通常は使用しない。
ベルト幅について
型式の後半の数字(2桁または1桁)は、ベルトの幅を示します。
3.2 設計の流れ
- 仮の軸間距離、プーリ歯数、ベルト幅を決定する。
- プーリのピッチ直径とベルト周長を求め、規格に合うベルトを選択する。
- 選択したベルトの周長に合わせ、軸間距離を微調整する。
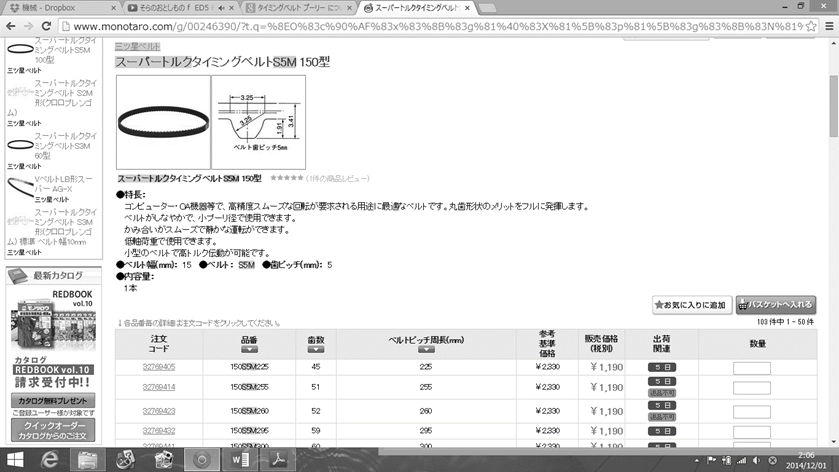
つづいてベルトを調べてみることです。 ロボ研で主に使用しているタイミングベルトは三ツ星ベルトのスーパートルクタイミングベルトです。入手先はMonotaROで入手できます。
ここを使用する理由として - ベルト幅、ベルト周長、歯の部分の大きさ形状がすぐにわかり設計しやすい。 - プーリの図面もサイトからCADデータが入手できたり、MonotaROにのっているのでそこからCADを書いて自分で好きな葉数、安価、軽量なプーリが自作できる。
3.3 計算式
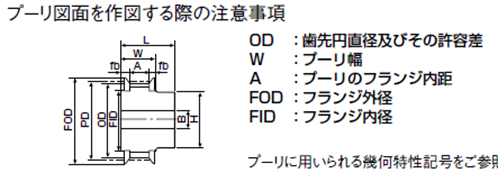
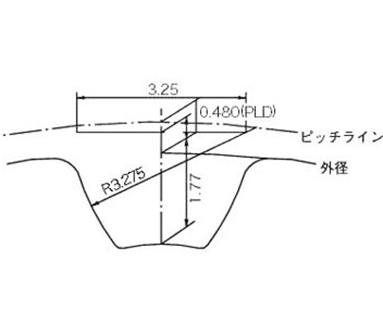
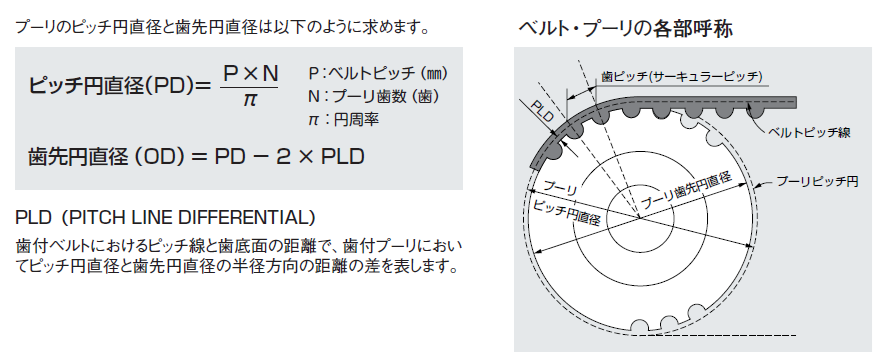
プーリの設計には以下の計算式を用います。
\[ピッチ円直径 (PD) = \frac{P \times N}{\pi}\]
\[歯先円直径 (OD) = PD - 2 \times PLD\]
- \(P\): ベルトピッチ (mm)
- \(N\): プーリ歯数
- \(PLD\): ピッチ線と歯底面の距離(ベルトの心線の位置)
4. タイミングベルト使用上の注意点
重要事項
- 張力: 基本的に強く張る必要はありません。
- フランジ: ベルトの脱落(脱調)を防ぐため、必ず装着してください。クローラの場合はベルト内側より0.5mm程度大きくします。
- テンショナ: 原則として「ゆるみ側」に配置します。小プーリの跳ね上がり防止にはプーリ付近に置くと効果的です。
- 横荷重: 脱落の原因となるため、ガイドを設けるなどの対策が必要です。
クローラの特有事項
軸間が長いと張力が変化しトルク不足になります。中央に「コロ」を配置し、旋回時の摩擦も考慮して軸間を長くしすぎないようにします。
5. その他の伝達機構
ギヤトレイン
ベルトを使うまでもない距離をギヤで繋ぐ方法です。
- 利点: 高強度、メンテナンスフリー、微調整的な減速も可能。
- 欠点: 段数が増えると効率が低下し、加工・予備パーツの管理が煩雑になる。
- 原理: 中間のギヤは減速比に影響せず、初段と最終段の歯数比で決まります。
ひも伝達
非常に軽量で、軸がねじれた位置にあっても伝達可能です。
- 素材: 耐久性の高いナイロン製などが推奨されます。
- 注意: 消耗しやすいため交換可能な構造にし、重荷重には使用しないでください。
Note
著者:Shion Noguchi